灵臂·协创 — JOINTS A-7 模块化协作机器人工业设计全案
创新洞察 INNOVATION INSIGHT
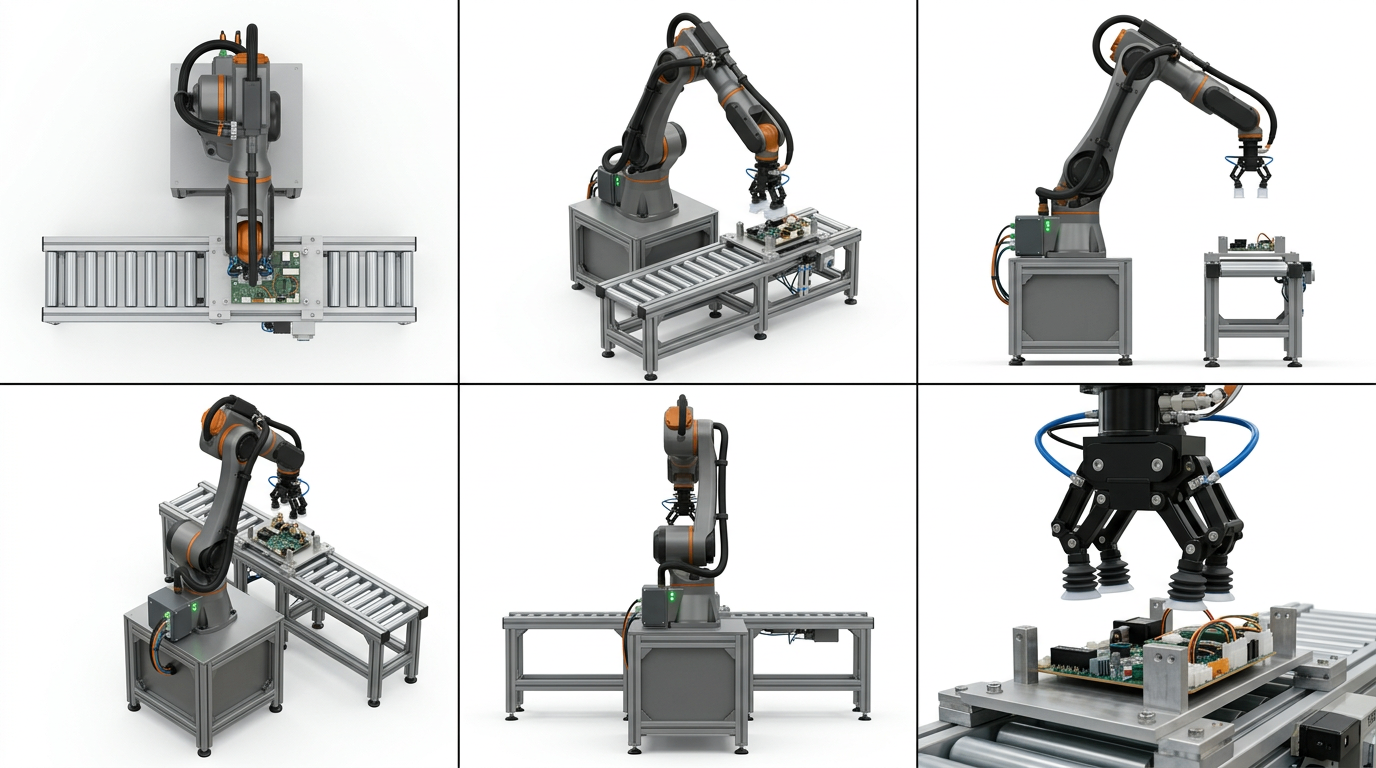
解构工业自动化的"隔离式"困局
创新价值
模块化关节平台与柔性重构 打破传统工业机器人"一体定制、刚性部署"的技术范式,JOINTS A-7 采用标准化关节模组与可变臂长架构,用户可根据负载与臂展需求自由组合四轴至七轴配置。每个关节内置双编码器与力矩传感器,在实现亚毫米级重复定位精度的同时,具备碰撞即停的主动安全响应。整机设计将"机械臂"从围栏内的危险设备重新定义为可与人共享工作空间的协作伙伴,以模块化思维赋予产线快速重构的能力。
市场洞察
从大规模自动化到柔性小批量生产 随着制造业向多品种、小批量、快迭代转型,传统工业机器人的部署成本与换线周期已成为生产力瓶颈。市场对"开箱即用、无需安全围栏、可快速重新部署"的协作机器人需求激增。JOINTS A-7 以桌面级部署体积与工业级性能参数,精准切入中小型制造企业、研发实验室及教育实训场景,填补"轻量级负载+高精度作业"的市场空白,助力企业以更低门槛迈入智能制造。
设计策略 DESIGN STRATEGY


构建"人机共融"的精密协作体验
优化体验
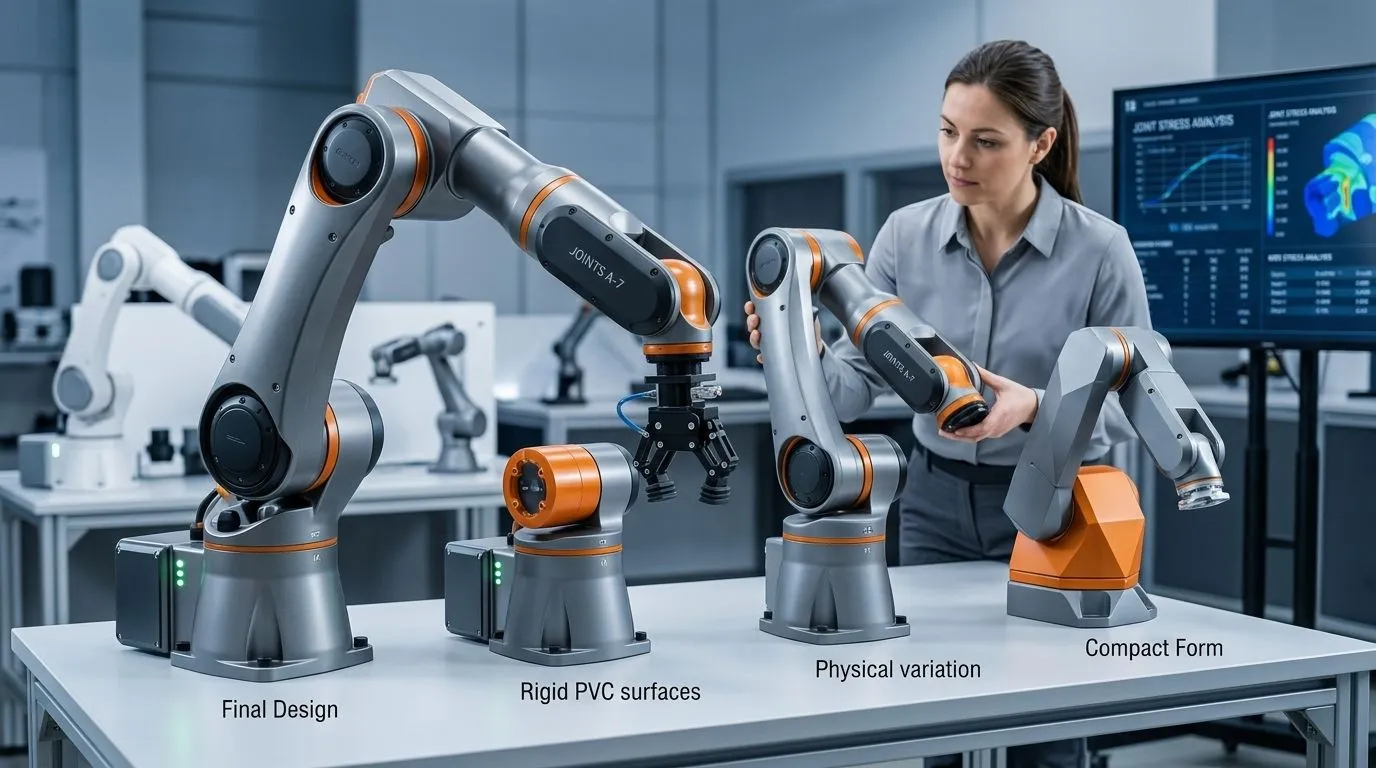
零门槛部署与直觉化交互 整机采用轻量化铝合金压铸骨架与工程塑料外壳的复合结构,将七轴全配置重量控制在单人可徒手搬运的区间,支持桌面级快速部署。关节外观以连续曲面过渡消除工业设备的冰冷感,底座集成隐藏式线缆管理与标准化快拆接口,实现末端执行器(夹爪、吸盘、视觉模块)的分钟级更换。人机交互界面被整合于关节端盖的极简触控区,让非专业工程师也能直观完成轨迹示教与参数设定。
精度控制
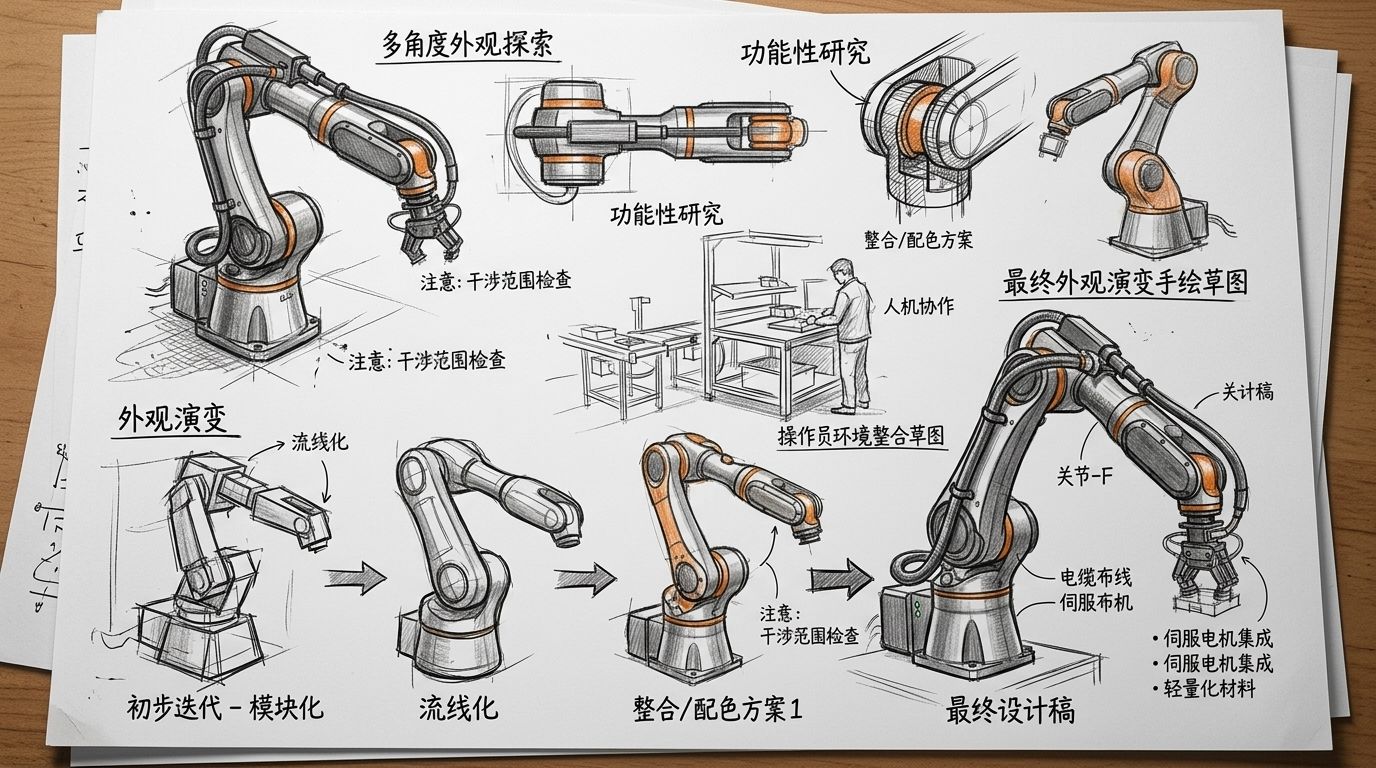
结构刚性与运动精度的工程平衡 针对协作机器人"轻量化"与"高刚性"的天然矛盾,设计团队通过拓扑优化重新分配臂体材料分布,在关节壳体内嵌入立体加强筋网络,并配合高刚性表面处理工艺,将末端振动抑制在微米级。每个关节模组采用谐波减速器与无框力矩电机的直驱架构,消除传统传动背隙;外壳分型线经过精密计算,确保批量装配后整机同轴度与关节零位的高度一致性,使每一次运动都精准复现数字孪生轨迹。
落地批量 BULK ROLLOUT
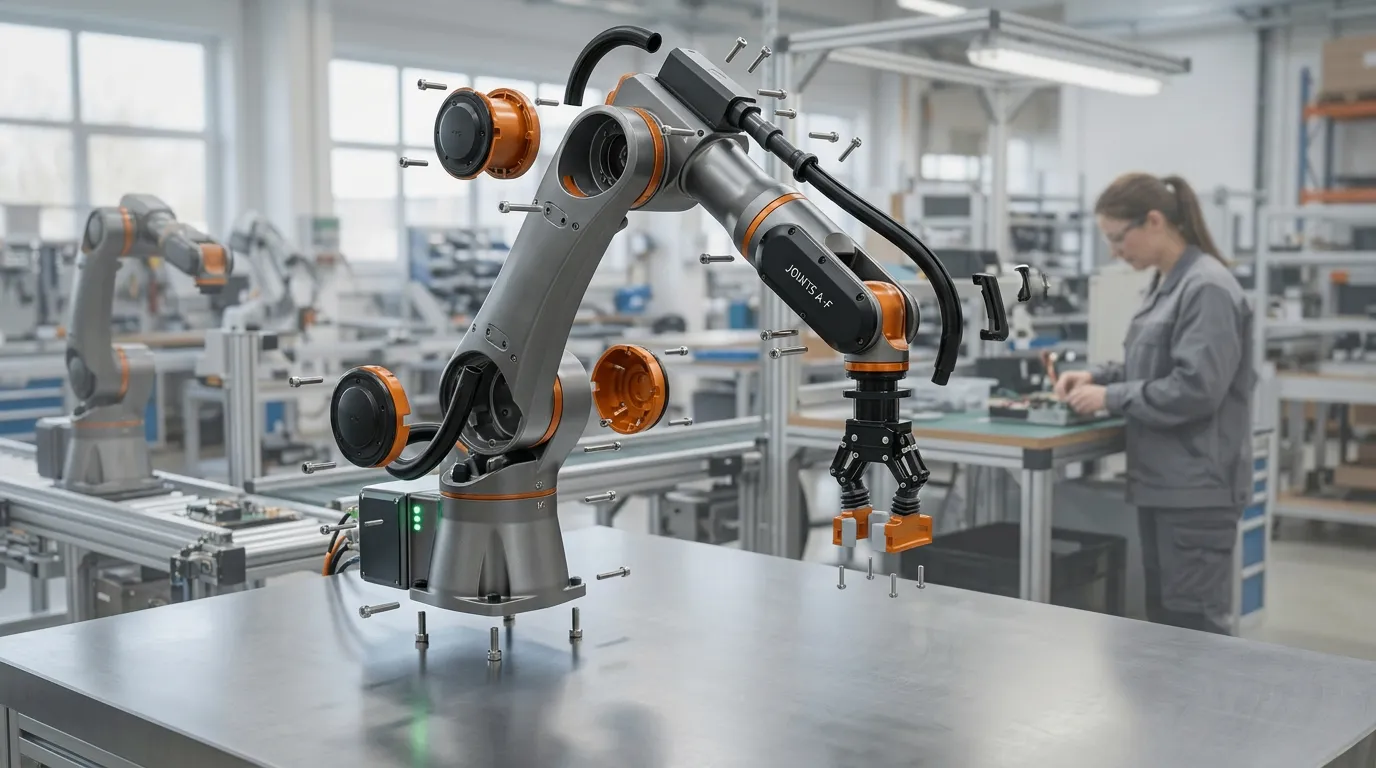
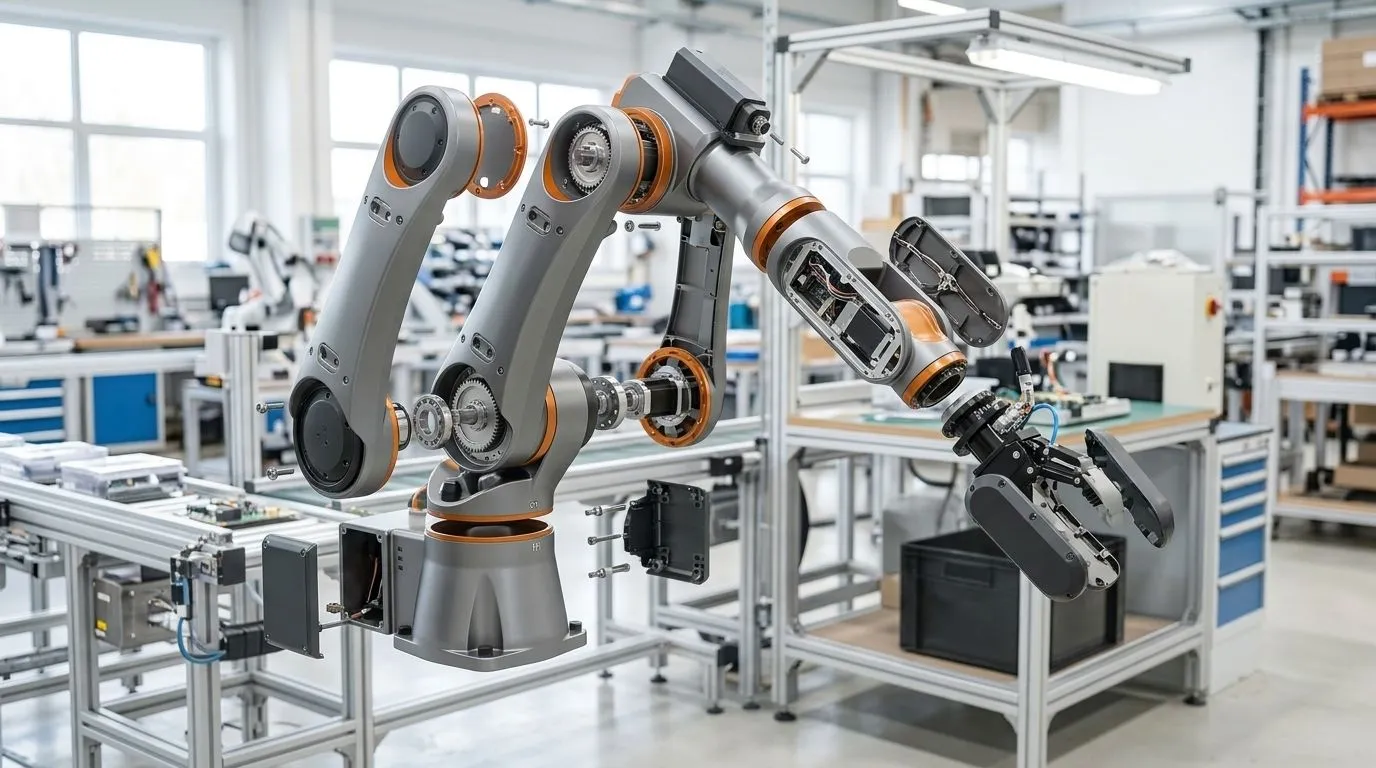
从精密原型到稳定量产的工程转译
造型设计
有机曲面与工业几何的量产一致性 臂体外壳采用玻纤增强工程塑料精密注塑成型,通过多滑块模具实现关节处复杂曲面的高保真复制,批量生产中保持稳定的装配间隙与顺滑的运动干涉余量。底座与关节承力端盖采用铝合金压铸结合 CNC 二次加工,在减轻整机重量的同时提供可靠的结构锚点。造型设计将散热鳍片、结构加强筋与品牌特征线融为一体,使功能形态本身成为美学表达,确保每一台下线的机械臂都具备一致且高质感的视觉输出。
色彩与标识应用
机能色彩编码与品牌基因植入 以"深空银灰"定义主体骨架,传递精密工业的冷静与专业感;以"警示橙"精准标记旋转关节边界与运动范围,形成直观的"安全-功能"视觉分区,提醒操作人员注意关节运动轨迹。JOINTS A-7 品牌标识以激光蚀刻工艺呈现于臂体侧面,在耐磨的同时保持高级感。不同负载型号通过橙色饰条的宽度与位置变化进行家族化区隔,使产品线在视觉上统一且具备清晰的性能识别梯度,助力品牌建立专业市场的视觉资产。